鳥コン滑空機における風下旋回について説明する
はじめに

では、上昇風、水平突風、一様水平風中の旋回などについて、航空機が風からエネルギーを受け取る仕組みを、対地エネルギーと対気エネルギーの両方から整理した。
その中で、一様な水平風中でも、飛行方向を変える運動では、移動する空気が空気力を介して機体へ仕事を行うことを示した。
鳥コン滑空機部門では、横風を受けたときに風下へ進路を変える旋回は定石の一つである。
横風を受けている状態から風下へ90°向きを変えたとき、旋回前後の対気速度の大きさを同じ \(V_a\) とすれば、
\begin{align}
\Delta E_{g,\mathrm{wind}}
&=m\mathbf W\cdot \left( \mathbf V_{a,2}-\mathbf V_{a,1} \right) \\
&=mUV_a > 0
\end{align}
となり、横風を受けている状態から風下へ旋回する運動では、風から正の仕事を受けることができる。
ただし、風下へ向きを変えるためには旋回が必要であり、その間には、必要揚力(=誘導抗力)が増加し、直線飛行よりも大きなエネルギー損失が生じる。
そこで本記事では、横風中を飛行する鳥コン滑空機が風下へ90°旋回する場合について、風下旋回を行う方が有利となる条件を整理する。
この記事では、次の順序で説明する。
- 一様な横風中で風下へ旋回したときの風が機体へ行う仕事
- 旋回半径、旋回時間、バンク角、旋回中の揚抗比を用いた旋回中のエネルギー収支
- 横風に流されることを考慮した90°旋回終了時点の位置
- 旋回後に、直線滑空によって残存対気エネルギーを使い切るまで飛行した場合の最終着水点
- 利用可能な対気エネルギーを90°旋回の途中で使い切る場合の部分旋回
- 風下旋回が有利になる横風
それではいってみよう。
前提、座標系、記号
地面固定座標系において、風下方向を \(+x\)、旋回開始時の対気速度の水平成分が向く方向を \(+y\)、鉛直上向きを \(+z\) とする(プラットホームから見た場合、右向き:x正、正面:y正、上向き:z正)。
ここで、一様な横風は
\begin{align} \mathbf W =U\mathbf e_x, \qquad U>0 \end{align}
である(実際の風は左から吹くことが多いが、今回は右から吹く場合を考える)。
主な記号を次に示す。
| 記号 | 意味 |
|---|---|
| \(\mathbf V_g\) | 対地速度ベクトル |
| \(\mathbf V_a\) | 対気速度ベクトル |
| \(V_a\) | 対気速度の大きさ |
| \(\mathbf W\) | 風速ベクトル |
| \(U\) | 横風の大きさ |
| \(m\) | 機体質量 |
| \(g\) | 重力加速度 |
| \(h\) | 高度 |
| \(E_g\) | 対地エネルギー |
| \(E_a\) | 対気エネルギー |
| \(H_a\) | 対気エネルギー高度 |
| \(D\) | 抗力の大きさ |
| \(L\) | 揚力の大きさ |
| \(R\) | 空気塊に対する旋回半径 |
| \(T\) | 90°旋回に要する時間 |
| \(\phi\) | バンク角 |
| \(\psi\) | 対気速度水平成分と風下方向 \(+x\) のなす角 |
| \(\left(L/D\right)\) | 直線滑空時の揚抗比 \(L/D\) |
| \(\left(L/D\right)_{\mathrm{turn}}\) | 旋回中の揚抗比 \((L/D)_{\mathrm{turn}}\) |
| \(\left(L/D\right)_{\max}\) | 最大揚抗比 \((L/D)_{\max}\) |
対地速度、対気速度、風速の関係は、
\begin{align} \mathbf V_g =\mathbf V_a+\mathbf W \end{align}
である。
基本モデル
まず、次を仮定する。
- 質点モデル
- 質量一定
- 推力なし
- 一様・定常な水平風
- 旋回中の対気速度の大きさは一定
- 90°旋回中のバンク角は一定
- 定常協調旋回
- 経路角は小さい
- ロールイン、ロールアウトの過渡運動は無視
- 地面効果は無視
- 風速勾配は無視
定常協調旋回についてはこちら。
風が機体にする仕事
一様風 \(\mathbf W\) が一定のとき、ある状態1からある状態2における有限時間の対地エネルギー変化は
\begin{align} \Delta E_g =-\int_1^2 DV_a\,dt +m\mathbf W\cdot \left( \mathbf V_{a,2}-\mathbf V_{a,1} \right) \end{align}
となる。
ここで、水平面内の対気速度の風下成分を、
\begin{align} V_{a,x} =V_a\cos\psi \end{align}
(\(\psi\)は風とのなす角。プラットホームから見て右方向が \(\psi=0^\circ\))とし、旋回前後で \(V_a\) の大きさを一定とすれば、
\begin{align} \Delta E_g &=-\int_1^2 DV_a\,dt +mU \left( V_a\cos\psi_2 -V_a\cos\psi_1 \right) \\ &=-\int_1^2 DV_a\,dt +mUV_a \left( \cos\psi_2- \cos\psi_1 \right) \end{align}
である。
この式から、風下方向の対気速度成分が増加し、
\begin{align} \cos\psi_2>\cos\psi_1 \end{align}
となる方向変更では、風が機体へ正の仕事を行うことが分かる。
横風から風下への90°旋回
横風を受けた状態から風下へ90°旋回するとき、旋回開始時は \(\psi_1=\frac{\pi}{2}\) 、旋回終了時は \(\psi_2=0\) である。
したがって、
\begin{align} \cos\psi_1=0, \qquad \cos\psi_2=1 \end{align}
となる。
これを先ほどの式へ代入すると、
\begin{align} \Delta E_g =-\int_1^2 DV_a\,dt +mUV_a \end{align}
である。
一定対気速度 \(V_a\)、一定旋回半径 \(R\) で90°旋回するとすると、90°旋回の弧長は、
\begin{align} s =\frac{\pi R}{2} \end{align}
であり、旋回にかかる時間は、
\begin{align} T =\frac{\pi R}{2V_a} \end{align}
となる。
旋回中の抗力を一定と近似し、旋回開始を \(t=0\)、旋回終了を \(t=T\) とすれば、90°旋回中の対地エネルギー変化は、
\begin{align} \Delta E_g &=-\int_0^T DV_a\,dt +mUV_a \\ &=-DV_aT +mUV_a \\ &=mUV_a -\frac{\pi DR}{2} \end{align}
となる。
旋回終了時の対地エネルギーが旋回開始時より大きくなる条件は、
\begin{align} \Delta E_g > 0 \qquad \rightarrow \qquad mUV_a > \frac{\pi DR}{2} \end{align}
である。
浅い経路角の準定常協調旋回では、
\begin{align}
L\cos\phi &\simeq mg \\
L\sin\phi &\simeq m\frac{V_a^2}{R}
\end{align}
\begin{align}
\tan\phi &\simeq \frac{V_a^2}{gR} \\
R &\simeq \frac{V_a^2}{g\tan\phi}
\end{align}
である。
これを先ほどの対地エネルギー変化へ代入すると、
\begin{align} \Delta E_g \simeq mUV_a -\frac{\pi DV_a^2}{2g\tan\phi} \end{align}
となる。
旋回中の揚抗比を用いた表現
旋回中の揚抗比を、 \(\left(L/D\right)_{\mathrm{turn}}\) とする。
準定常旋回では、
\begin{align} L \simeq \frac{mg}{\cos\phi} \end{align}
なので、
\begin{align} D &=\frac{L}{\left(L/D\right)_{\mathrm{turn}}} \\ &\simeq \frac{mg}{\left(L/D\right)_{\mathrm{turn}}\cos\phi} \end{align}
である。
これを先ほどの式へ代入すると、
\begin{align} \Delta E_g &\simeq mUV_a -\frac{\pi}{2} \frac{mg}{\left(L/D\right)_{\mathrm{turn}}\cos\phi} \frac{V_a^2}{g\tan\phi} \\ &= mUV_a -\frac{\pi mV_a^2}{2\left(L/D\right)_{\mathrm{turn}}\sin\phi} \end{align}
となる。
次に、\(\left(L/D\right)_{\mathrm{turn}}\) を、直線飛行時の \(L/D\) とバンク角 \(\phi\) を用いて表す。
ドラッグポーラーを
\begin{align} C_D=C_{D_0}+k C_{L}^2 \end{align}
と仮定する。
直線飛行時の有害抗力を \(D_p\)、誘導抗力を \(D_i\) とすると、抗力が最小になる速度は、
\begin{align}
D_p=D_i
\end{align}
\begin{align}
\left(\frac{L}{D}\right) \simeq \frac{mg}{D_p+D_i} = \frac{mg}{2D_i}
\end{align}
となるときの速度である。
以降、簡単のため、この速度を一定として直線飛行および旋回を行うものとする。
旋回中も直線滑空時と同じ対気速度 \(V_a\) を維持するため、有害抗力 \(D_p\) は変化しない。
一方、準定常旋回では必要揚力が \(1/\cos\phi\) 倍になるので、揚力の二乗に比例する誘導抗力は、
\begin{align} D_{i,\mathrm{turn}} =\frac{D_i}{\cos^2\phi} \end{align}
となる。
したがって、旋回中の抗力は、
\begin{align} D_{\mathrm{turn}} &=D_p+D_{i,\mathrm{turn}} \\ &=D_i +\frac{D_i}{\cos^2\phi} \end{align}
である。
旋回中の揚力は \(L_{turn}=mg/\cos\phi\) なので、
\begin{align} \left(\frac{L}{D}\right)_{\mathrm{turn}} &\simeq \frac{mg/\cos\phi} {D_i+D_i/\cos^2\phi} \\ &= \frac{2\cos\phi}{1+\cos^2\phi} \left(\frac{mg}{2 D_i}\right) \\ &= \frac{2\cos\phi}{1+\cos^2\phi} \left(\frac{L}{D}\right) \\ \end{align}
となる。
この式より、同じ \(V_a\) では \(\left(L/D\right)_{\mathrm{turn}}\) は直線飛行時の \(\left(L/D\right)\) より小さくなることがわかる(旋回中はバンク角によって必要揚力と誘導抗力が増加するため)。
これを前節の \(\Delta E_g\) へ代入すると、
\begin{align} \Delta E_g &\simeq mUV_a -\frac{\pi mV_a^2}{2\sin\phi} \frac{1}{\left(L/D\right)_{\mathrm{turn}}} \\ &= mUV_a -\frac{\pi mV_a^2}{4\left(L/D\right)} \frac{1+\cos^2\phi}{\sin\phi\cos\phi} \\ &= mUV_a -\frac{\pi mV_a^2}{4\left(L/D\right)} \left( \tan\phi+\frac{2}{\tan\phi} \right) \end{align}
となる。
以上より、
- \(C_D=C_{D_0}+k C_{L}^2\) のドラッグポーラーを仮定し、
- 直線飛行を最大 \(L/D\) 点の速度で行い、
- その速度を維持して旋回を行う
場合、
\begin{align}
\Delta E_g &> 0
\end{align}
\begin{align}
\rightarrow \qquad \frac{U}{V_a}
&> \frac{\pi}{2\sin\phi}\frac{1}{\left(L/D\right)_{\mathrm{turn}}} \\ &= \frac{ \pi\left(1+\cos^2\phi\right) }{4\sin\phi\cos\phi}\frac{1}{\left(L/D\right)} \\ &= \left(\tan\phi+\frac{2}{\tan\phi}\right) \frac{\pi}{4} \frac{1}{\left(L/D\right)}
\end{align}
\begin{align}
\rightarrow \qquad \tan\phi+\frac{2}{\tan\phi} < \frac{4\left(L/D\right)}{\pi}\frac{U}{V_a}
\end{align}
を満たせば、90°旋回中に風から受ける仕事が旋回中の抗力損失を上回り、旋回終了時の対地エネルギーは旋回開始時より大きくなる。
この条件を、横風比 \(U/V_a\) を固定してバンク角 \(\phi\) の条件として考えてみると、左辺の
\begin{align} \tan\phi+\frac{2}{\tan\phi} \end{align}
は、\(\phi\) を \(0\) に近づけた場合と \(90^\circ\) に近づけた場合の両方で大きくなる。
浅すぎるバンクでは、旋回半径と旋回時間が大きくなり、90°向きを変えるまでに抗力損失が長時間積算され、深いバンクでは必要揚力が大きくなり、誘導抗力の増加が支配的になる。
上述の \(\Delta E_g\) の式より、90°旋回中の正味対地エネルギー増加を最大化するには、
\begin{align} \tan\phi+\frac{2}{\tan\phi} \end{align}
を最小にすればよい。
これを \(\phi\) で微分すると、
\begin{align} \frac{d}{d\phi} \left( \tan\phi+\frac{2}{\tan\phi} \right) = \frac{1}{\cos^2\phi} -2 \frac{1}{\sin^2\phi} \end{align}
である。
したがって、最小条件は、
\begin{align} \frac{1}{\cos^2\phi} -2 \frac{1}{\sin^2\phi} =0 \end{align}
であり、整理すると、
\begin{align} \tan^2\phi =2 \end{align}
となる。
よって、 \(\Delta E_g\) が最大となる条件は
\begin{align} \phi_{\mathrm{loss,min}} \simeq 54.7^\circ \end{align}
である。
鳥コン滑空機はせいぜい10°ほどでしかバンクできないため、0°~10°のバンク角では、旋回損失は単調に減少していく

上述の通り、90°旋回における対地エネルギー変化は
\begin{align} \Delta E_{g,\mathrm{turn}} =mUV_a -D_{\mathrm{turn}}V_aT \end{align}
である。
同じ時間 \(T\) だけ横風に流されながら直進した場合は、一様風中で飛行方向は変化せず、風からもらう仕事はないので、
\begin{align} \Delta E_{g,\mathrm{straight}} =-D_{\mathrm{straight}}V_aT \end{align}
である。
差を取ると、
\begin{align} \Delta E_{\mathrm{adv}} &=\Delta E_{g,\mathrm{turn}} -\Delta E_{g,\mathrm{straight}} \\ &=mUV_a -\left( D_{\mathrm{turn}}-D_{\mathrm{straight}} \right) V_aT \end{align}
となる。
したがって、同じ時間の直進と90°風下旋回を比較して、エネルギー的に有利となる条件は、
\begin{align}
&\Delta E_{\mathrm{adv}} > 0 \\\\
\qquad \rightarrow \qquad &mUV_a > \left( D_{\mathrm{turn}}-D_{\mathrm{straight}} \right) V_aT
\end{align}
である。
直線飛行における抗力と旋回飛行における抗力は
\begin{align} D_{\mathrm{straight}} =D_p+D_i \end{align}
\begin{align} D_{\mathrm{turn}} =D_p+ \frac{D_i}{\cos^2\phi} \end{align}
であり、両者の差は
\begin{align} D_{\mathrm{turn}}-D_{\mathrm{straight}} &=D_i \left( \frac{1}{\cos^2\phi}-1 \right) \\ &=D_i\tan^2\phi \end{align}
である。
したがって、90°風下旋回後の対地エネルギー変化が、同じ時間の直線飛行よりも有利になる条件は
\begin{align}
\Delta E_{\mathrm{adv}} &> 0 \\\\
\rightarrow \qquad \frac{U}{V_a} &> \frac{\pi}{2} \frac{D_i}{mg} \tan\phi
\end{align}
となる。
さらに、 抗力が最小となるよう \(D_p=D_i\) となる速度で飛行するなら、
\begin{align} \left(\frac{L}{D}\right) \simeq \frac{mg}{2D_i} \end{align}
なので、90°風下旋回後の対地エネルギー変化が、同じ時間の直線飛行よりも有利になる条件は
\begin{align}
\Delta E_{\mathrm{adv}} &> 0 \\\\
\rightarrow \frac{U}{V_a} &> \frac{\pi\tan\phi}{4\left(L/D\right)}
\end{align}
となる。
90°旋回完了時点の距離比較
ここまでは、風下旋回によるエネルギーの増減を考えた。
一方、鳥コン滑空機部門で最終的に重要になるのは、旋回開始地点からどれだけ遠くへ到達できるかである。
90°風下旋回では、飛行経路が円弧になるため、エネルギーを獲得できたとしても、旋回開始地点からの水平直線距離では回り道になる。
また、旋回している間にも機体は横風によって風下へ流される。
そこでまず、90°旋回を行った場合と、同じ時間だけ初期方向へ直進した場合について、旋回終了時点の位置を比較してみる。
水平面内で、旋回開始時の対気速度を、
\begin{align} \mathbf V_{a,1} =V_a\mathbf e_y \end{align}
とする。
一定旋回半径 \(R\) で90°旋回すると、対気基準で、旋回開始位置に対する変位は、
\begin{align} \Delta x_a=R \end{align}
\begin{align} \Delta y_a=R \end{align}
である。
横風が吹いている場合は、その間、風によって \( UT \) だけ \(+x\) 方向へ流される。
したがって、旋回終了地点は、
\begin{align}
\Delta x_{\mathrm{turn}} &=R+UT \\
\Delta y_{\mathrm{turn}} &=R
\end{align}
となる。
開始地点からの水平直線距離は、
\begin{align} d_{\mathrm{turn},T} =\sqrt{ \left( R+UT \right)^2 +R^2 } \end{align}
である。
一方、同じ時間 \(T\) だけ初期方向へ直進した場合、
\begin{align}
\Delta x_{\mathrm{straight}} &=UT \\
\Delta y_{\mathrm{straight}} &=V_aT =\frac{\pi R}{2}
\end{align}
である。
したがって、
\begin{align} d_{\mathrm{straight},T} =\sqrt{ \left( UT \right)^2 +\left( \frac{\pi R}{2} \right)^2 } \end{align}
となる。
ここで、90°旋回をした場合と同じ時間だけ直線飛行をした場合の二乗距離の差を取ると、
\begin{align} d_{\mathrm{turn},T}^2-d_{\mathrm{straight},T}^2 &=R^2 \left[ 2 +\pi\frac{U}{V_a} -\frac{\pi^2}{4} \right] \end{align}
となる。
したがって、\(d_{\mathrm{turn},T}>d_{\mathrm{straight},T}\) となる条件は、
\begin{align}
&d_{\mathrm{turn},T}^2-d_{\mathrm{straight},T}^2 > 0 \\\\
\rightarrow \qquad &\frac{U}{V_a} > \frac{\pi}{4}-\frac{2}{\pi} \simeq 0.15
\end{align}
である。
なんと、もろもろの変数が消えて定数になる。
したがって、今回の仮定では、 \(\frac{U}{V_a} > 0.15\) なら、90°旋回が終わった瞬間には、同じ時間だけ直進した場合より開始地点から遠くにいることができる。
最終着水点まで含めた距離比較
ここからが本記事の中心である。
旋回開始地点から、機体が利用可能な対気エネルギーを使い切って最終的に着水するまでを考える。
比較するのは、次の二つである。
- 横風方向に流されながらそのまま直線滑空する場合
- 風下へ90°旋回し、その後は風下方向へ直線滑空する場合
利用可能な対気エネルギー高度
旋回開始時の高度を \(h_0\)、初期対気速度を \(V_{a,0}\)、着水直前の対気速度を \(V_{a,f}\) とする。
着水直前までに利用できる対気エネルギー高度
\begin{align} H_a =h+\frac{V_a^2}{2g} \end{align}
について、水面を高度の基準 \(h_f=0\) とすれば、旋回開始時から着水直前までに利用できる対気エネルギー高度は、
\begin{align} \mathcal H_0 &=H_{a,0}-H_{a,f} \\ &=h_0 +\frac{V_{a,0}^2}{2g} -\frac{V_{a,f}^2}{2g} \\ &=h_0 +\frac{ V_{a,0}^2-V_{a,f}^2 }{2g} \end{align}
である。
簡単のため、初期状態と着水寸前の対気速度を同じにすると、
\begin{align} V_{a,0}=V_{a,f}=V_a \end{align}
より、
\begin{align} \mathcal H_0=h_0 \end{align}
となる。
旋回しない場合
直線滑空時の揚抗比を、 \(L/D\) とする。
定常滑空角の大きさを \(\gamma\) とすれば、
\begin{align} \tan\gamma =\frac{1}{\left(L/D\right)} \end{align}
なので、\(\sin^2\gamma+\cos^2\gamma=1\) を用いると、
\begin{align} \sin\gamma &=\frac{\tan\gamma}{\sqrt{1+\tan^2\gamma}} =\frac{1}{\sqrt{1+\left(L/D\right)^2}} \\ \cos\gamma &=\frac{1}{\sqrt{1+\tan^2\gamma}} =\frac{\left(L/D\right)}{\sqrt{1+\left(L/D\right)^2}} \end{align}
である。
定常滑空中の鉛直速度の大きさは \(V_a\sin\gamma\) なので、利用可能な対気エネルギー高度 \(\mathcal H_0\) を使い切るまでの時間は、
\begin{align} t_{\mathrm{straight}} &=\frac{\mathcal H_0}{V_a\sin\gamma} \\ &=\frac{ \mathcal H_0\sqrt{1+\left(L/D\right)^2} }{V_a} \end{align}
となる。
空気塊に対する水平移動量は、
\begin{align} y_{\mathrm{straight}} =\left(L/D\right)\mathcal H_0 \end{align}
である。
その間、風によって、
\begin{align} x_{\mathrm{straight}} &=Ut_{\mathrm{straight}} \\ &=U \frac{ \mathcal H_0\sqrt{1+\left(L/D\right)^2} }{V_a} \end{align}
だけ風下へ流される。
したがって、旋回開始地点から最終着水点までの水平直線距離は、
\begin{align} d_{\mathrm{straight}} &= \sqrt{ x_{\mathrm{straight}}^2 +y_{\mathrm{straight}}^2 } \\ &= \mathcal H_0 \sqrt{ \left(L/D\right)^2 +\left( \frac{U}{V_a} \right)^2 \left( 1+\left(L/D\right)^2 \right) } \end{align}
である。
90°風下旋回する場合
90°旋回中の水平変位は、浅い経路角近似で、
\begin{align}
x_{\mathrm{turn}} &=R+UT \\
y_{\mathrm{turn}} &=R
\end{align}
である。
旋回中の対気エネルギー高度損失は、前節で求めた旋回中の抗力と旋回時間を用いて、
\begin{align} \Delta H_{a,\mathrm{turn}} &=\frac{D_{\mathrm{turn}}V_aT}{mg} \\ &\simeq \frac{1}{mg} \frac{mg}{\left(L/D\right)_{\mathrm{turn}}\cos\phi} V_a \frac{\pi V_a}{2g\tan\phi} \\ &= \frac{ \pi V_a^2 }{ 2g\left(L/D\right)_{\mathrm{turn}}\sin\phi } \\ &= \frac{\pi V_a^2}{4g\left(L/D\right)} \left( \tan\phi+\frac{2}{\tan\phi} \right) \end{align}
となる。
したがって、90°旋回を完了できる条件は、
\begin{align}
\mathcal H_0 \geq \frac{\pi V_a^2}{4g\left(L/D\right)} \left( \tan\phi+\frac{2}{\tan\phi} \right)
\end{align}
である。
以下では、この条件を満たす場合について、90°旋回後の残存対気エネルギー高度を
\begin{align}
\mathcal H_1 = H_0 - \frac{\pi V_a^2}{4g\left(L/D\right)} \left( \tan\phi+\frac{2}{\tan\phi} \right) > 0
\end{align}
とする。
90°旋回後は、風下方向に直線滑空をする。
90°旋回後の残存対気エネルギー高度 \(\mathcal H_1\) による、空気塊に対する水平距離 \(x_{a,\mathrm{glide}}\)は、
\begin{align}
x_{a,\mathrm{glide}} = \left(L/D\right)\mathcal H_1
\end{align}
である。
その滑空に要する時間は、
\begin{align} t_{\mathrm{glide}} =\frac{\mathcal H_1}{V_a \sin\gamma} =\frac{ \mathcal H_1\sqrt{1+\left(L/D\right)^2} }{V_a} \end{align}
なので、風による追加移動は、
\begin{align}
Ut_{\mathrm{glide}}
=\frac{U}{V_a} \mathcal H_1 \sqrt{1+\left(L/D\right)^2}
\end{align}
である。
したがって、旋回後の風下移動量は、
\begin{align}
\Delta x_{\mathrm{glide}}
&= x_{a,\mathrm{glide}} + U t_{\mathrm{glide}} \\
&=\mathcal H_1 \left[ \left(L/D\right) +\frac{U}{V_a} \sqrt{1+\left(L/D\right)^2} \right] \end{align}
である。
最終着水点は、
\begin{align}
x_{\mathrm{turn+glide}}
&=\left(R+UT\right) +\mathcal H_1 \left[ \left(L/D\right) +\frac{U}{V_a} \sqrt{1+\left(L/D\right)^2} \right] \\\\
y_{\mathrm{turn+glide}} &=R
\end{align}
となる。
したがって、旋回開始地点から最終着水点までの水平直線距離は、
\begin{align}
d_{\mathrm{turn+glide}}
=\sqrt{
\left[ \left(R+UT\right) +\mathcal H_1 \left( \left(L/D\right) +\frac{U}{V_a} \sqrt{1+\left(L/D\right)^2} \right) \right]^2 +R^2
}
\end{align}
である。
ここへ、
\begin{align}
\mathcal H_1 &=\mathcal H_0 -\frac{ \pi V_a^2 }{ 2g\left(L/D\right)_{\mathrm{turn}}\sin\phi } \\\\
R &\simeq \frac{V_a^2}{g\tan\phi} \\\\
T &\simeq \frac{\pi V_a}{2g\tan\phi}
\end{align}
を代入すれば、最終的に、
\begin{align}
d_{\mathrm{turn+glide}} &\simeq
\sqrt{ \Bigg[ \frac{V_a^2}{g\tan\phi} +\frac{\pi UV_a}{2g\tan\phi} +\left( \mathcal H_0 -\frac{ \pi V_a^2 }{ 2g\left(L/D\right)_{\mathrm{turn}}\sin\phi } \right) \left( \left(L/D\right) +\frac{U}{V_a} \sqrt{1+\left(L/D\right)^2} \right) \Bigg]^2 +\left( \frac{V_a^2}{g\tan\phi} \right)^2 } \\
&= \sqrt{ \Bigg[ \frac{V_a^2}{g}\frac{1}{\tan\phi} +\frac{\pi UV_a}{2g}\frac{1}{\tan\phi} +\left\{ \mathcal H_0 -\frac{\pi V_a^2}{4g\left(L/D\right)} \left( \tan\phi+\frac{2}{\tan\phi} \right) \right\} \left( \left(L/D\right) +\frac{U}{V_a} \sqrt{1+\left(L/D\right)^2} \right) \Bigg]^2 +\left( \frac{V_a^2}{g}\frac{1}{\tan\phi} \right)^2 }
\end{align}
となる。
90°旋回しきれなかった場合
バンク角が小さいと旋回時間が長くなるため、利用可能な対気エネルギー高度 \(\mathcal H_0\) を90°旋回の途中で使い切る場合がある。
90°旋回を完了できない条件は、
\begin{align} \mathcal H_0 < \frac{\pi V_a^2}{4g\left(L/D\right)} \left( \tan\phi+\frac{2}{\tan\phi} \right) \end{align}
である。
この場合、旋回中の対気エネルギー高度減少率は、
\begin{align}
\dot H_{a,\mathrm{turn}}
&= -\frac{D_{\mathrm{turn}}V_a}{mg} \\
&= -\frac{V_a}{\left(L/D\right)_{\mathrm{turn}}\cos\phi}
\end{align}
なので、利用可能な対気エネルギー高度を使い切るまでの時間は、
\begin{align} t_{\mathrm{turn}} &= \frac{ \mathcal H_0 \left(L/D\right)_{\mathrm{turn}} \cos\phi }{V_a} \\ &= \frac{ 2\mathcal H_0\left(L/D\right)\cos^2\phi }{ V_a\left(1+\cos^2\phi\right) } \end{align}
となる。
その間の旋回角は、
\begin{align} \theta_{\mathrm{turn}} &= \frac{g\tan\phi}{V_a} t_{\mathrm{turn}} \\ &= \frac{ 2g\mathcal H_0\left(L/D\right) \sin\phi\cos\phi }{ V_a^2\left(1+\cos^2\phi\right) } \end{align}
である。
したがって、90°に到達する前に着水する場合の最終位置は、
\begin{align} x_{\mathrm{partial}} &= \frac{ 2U\mathcal H_0\left(L/D\right)\cos^2\phi }{ V_a\left(1+\cos^2\phi\right) } + \frac{V_a^2}{g\tan\phi} \left[ 1- \cos\left( \frac{ 2g\mathcal H_0\left(L/D\right) \sin\phi\cos\phi }{ V_a^2\left(1+\cos^2\phi\right) } \right) \right], \\ y_{\mathrm{partial}} &= \frac{V_a^2}{g\tan\phi} \sin\left( \frac{ 2g\mathcal H_0\left(L/D\right) \sin\phi\cos\phi }{ V_a^2\left(1+\cos^2\phi\right) } \right) \end{align}
となる。
旋回開始地点から最終着水点までの水平直線距離は、
\begin{align}
d_{\mathrm{partial}} =
\sqrt{ \Bigg[ \frac{ 2U\mathcal H_0\left(L/D\right)\cos^2\phi }{ V_a\left(1+\cos^2\phi\right) } + \frac{V_a^2}{g\tan\phi} \left\{ 1- \cos\left( \frac{ 2g\mathcal H_0\left(L/D\right) \sin\phi\cos\phi }{ V_a^2\left(1+\cos^2\phi\right) } \right) \right\} \Bigg]^2 + \Bigg[ \frac{V_a^2}{g\tan\phi} \sin\left( \frac{ 2g\mathcal H_0\left(L/D\right) \sin\phi\cos\phi }{ V_a^2\left(1+\cos^2\phi\right) } \right) \Bigg]^2 }
\end{align}
である。
例えば、鳥コン滑空機でありそうな
\begin{align} V_a&=10\ \mathrm{m/s}, \\ \mathcal H_0&=10\ \mathrm m, \\ \left(L/D\right)&=40 \end{align}
では、90°旋回を完了できる浅いバンク側の境界は約、
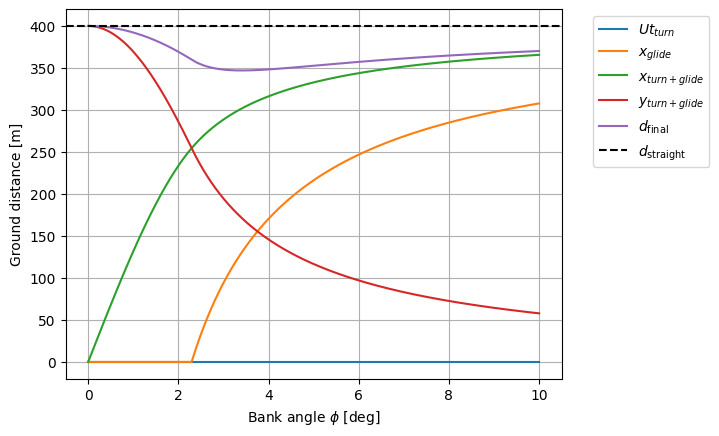
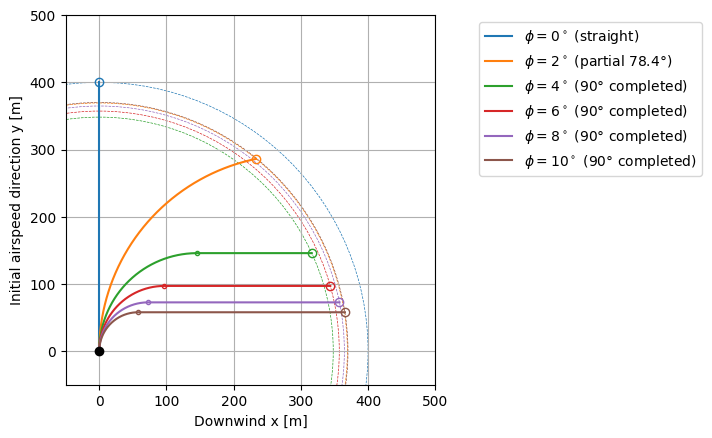
\begin{align} \phi\simeq2.30^\circ \end{align}
となる。
したがって、これより浅いバンクでは、90°風下旋回を完了してから直線滑空するのではなく、着水まで緩やかに旋回を続けることになる。
風下旋回が有利になる条件
前節までで、旋回しない場合の最終到達距離 \(d_{\mathrm{straight}}\)、風下へ90°旋回した場合の最終到達距離 \(d_{\mathrm{turn+glide}}\)、90°旋回の途中で着水する場合の最終到達距離 \(d_{\mathrm{partial}}\) を求めた。
ここでは、バンク角ごとに90°旋回を完了できるかを判定したうえで、旋回した場合の最終到達距離と \(d_{\mathrm{straight}}\) を比較する。
これにより、ある横風が吹いているときに、風下へ旋回した方が最終的に遠くへ到達できるか、また、旋回する場合にどの程度のバンク角が必要になるかを評価できる。
以下では、鳥コン滑空機の上限バンク角を \(10^\circ\) とし、
\begin{align} 0<\phi\leq10^\circ \end{align}
の範囲を数値的に確認する。
\(U/V_a=0\) の場合
無風では、飛行方向を変えても風から受け取る仕事は生じない。
したがって、旋回した場合は、旋回中の抗力損失の分だけ最終到達距離が短くなる。
数値計算では、\(0<\phi\leq10^\circ\) の全域で旋回側の最終到達距離が直進側を下回り、約、
\begin{align} \phi\simeq3.41^\circ \end{align}
で最終到達距離が極小になる。
浅いバンクでは、90°旋回を完了する前に着水するため、旋回開始地点から大きく外れずに直進に近い距離まで到達できる。そこからバンク角を大きくすると、旋回による回り道と抗力損失の影響が大きくなり、\(3.41^\circ\) 付近で両者を合わせた距離損失が最も大きくなる。
さらにバンク角を大きくすると、90°旋回に要する時間が短くなって旋回中の抗力損失が減少するため、最終到達距離は再び増加する。ただし、無風では \(10^\circ\) までバンクしても直進側には届かない。
\(U/V_a=0.1\) の場合
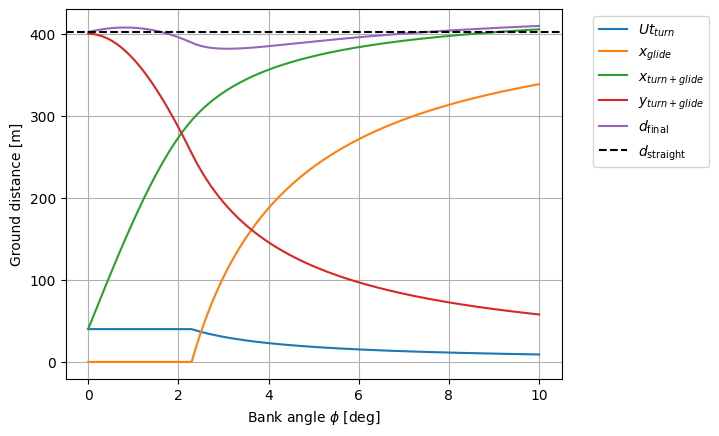
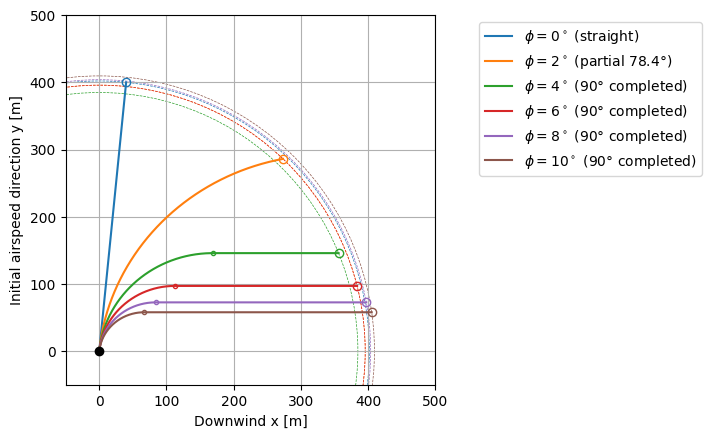
穏やかな横風では、バンク角の小さい側と大きい側に、旋回した方が直進より遠くへ到達できる領域が現れる。
今回の条件では、
\begin{align} 0<\phi \leq 1.63^\circ \end{align}
および、
\begin{align} 7.45^\circ \leq \phi\leq10^\circ \end{align}
で旋回側が有利になる。
浅いバンク側では90°旋回を完了せず、着水まで緩やかに風下へ曲がり続ける。このとき、旋回による抗力損失を小さく保ったまま横風による風下移流を利用できるため、直進より最終到達距離が大きくなる。
そこからバンク角を大きくすると、旋回による回り道と抗力損失の影響が大きくなり、
\begin{align} 1.63^\circ \leq \phi \leq 7.45^\circ \end{align}
では直進側が有利になる。
さらにバンク角を大きくすると、90°旋回を短時間で終え、残った対気エネルギー高度を使って背風中を直線滑空できる時間が長くなる。
そのため \(7.45^\circ\) 付近で再び優劣が逆転し、それより大きいバンク角では旋回側が有利になる。
\(U/V_a=0.2\) の場合
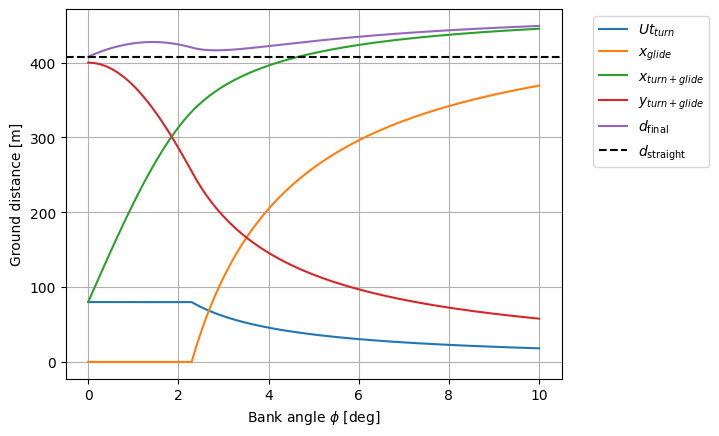
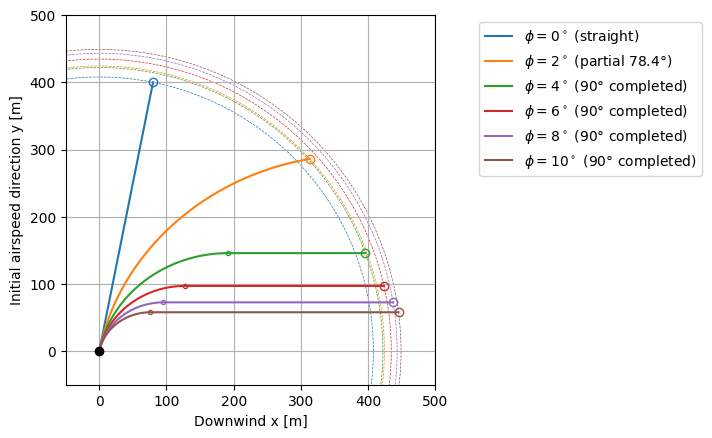
横風比が \(U/V_a=0.2\) まで大きくなると、風下への移流と、横風から風下へ向きを変えることで受け取る風の仕事の効果がさらに大きくなる。
今回の条件では、
\begin{align} 0<\phi\leq10^\circ \end{align}
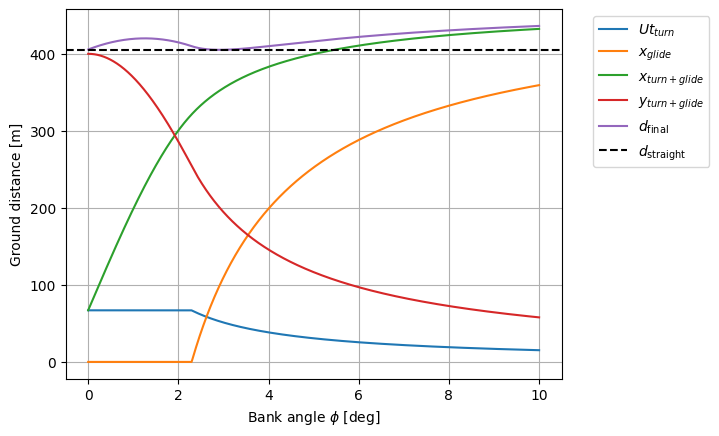
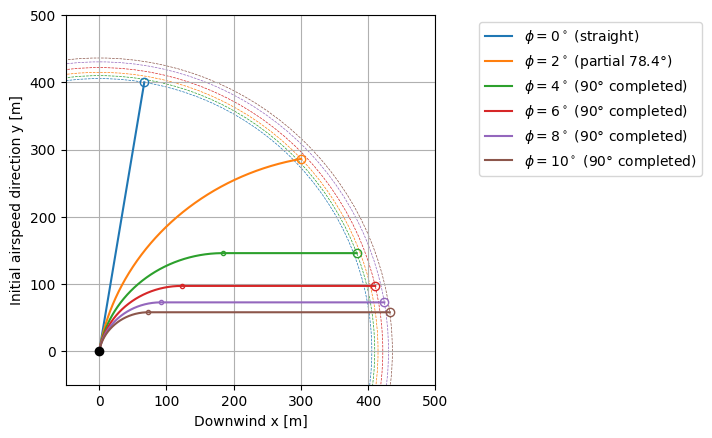
の全域で、旋回した場合の最終到達距離が直進した場合を上回り、非常に浅いバンクで着水まで緩やかに旋回する方法も、90°旋回を完了して背風中を直線滑空する方法も、直進より有利になる。
また、約 \(2.84^\circ\) 付近で一度最終到達距離が極小となった後、バンク角を大きくするほど最終到達距離が増加する。
よって、今回の上限である \(10^\circ\) では、できるだけ大きいバンク角で、できるだけ早く旋回を終えて、背風中を滑空する時間をできるだけ長く取るほうが、最終的な飛距離が伸びることになる。
「評価範囲内のすべてのバンク角で旋回側が有利となる最小横風比(=どんなバンク角だろうがとりあえず旋回したほうが有利になる横風比)」を数値的に求めると、
\begin{align} \frac{U}{V_a} \simeq 0.16894 \end{align}
となる。
仮定による旋回閾値への影響
ここまでの議論は、
- 直線滑空で抵抗最小になる速度で一定速度旋回
- \(C_D=C_{D_0}+k C_{L}^2\) のドラッグポーラー
- 準定常協調旋回
- 一様水平風
- 地面効果なし
- ロール過渡なし
- 横滑りなし
という仮定に基づいている。
最後に、現在無視している主な効果を、横風比への定性的な影響で整理すると、次のようになる。
| 効果 | 主な理由 |
|---|---|
| 地面効果 | 誘導抗力低下は旋回損失を減らす一方、直進側の滑空性能も向上する |
| 水面上の風速勾配 | 風下降下による対気エネルギー獲得と、低高度で追い風が弱くなることによる対地距離減少が競合する |
| 着水直前のフレア | 利用可能な対地エネルギー高度が増加する |
| ラダーのみの slip turn | 同じバンク角の協調旋回より旋回率が小さくなりやすく、横滑りと操舵による追加抗力も生じる |
| ロールイン、ロールアウト | 目標バンク角へ到達するまでに時間を要し、その間にも抗力損失が積算される |
| 操舵による追加抗力 | 旋回側に追加の抗力損失が生じる |
| 高 \(C_L\)、横滑り、舵角を含む実際の polar | 旋回時抗力が大きくなるほど旋回側の距離利得が小さくなる |
地面効果と風速勾配は、旋回ケースと直進ケースの両方へ作用するため、現在のモデルだけでは臨界横風比の変化方向まで決められない。
着水直前にフレアをかけて、速度をぎりぎりまで使い切れば、利用可能な対地エネルギー高度は増加する。
ラダーのみで旋回する航空機では、ラダー入力によって横滑り角とヨーレートが生じ、上反角効果やヨーレートロールを通じてバンク角が形成される。
定常状態では一般に slip turn となり、同じバンク角の協調旋回より旋回率が小さくなりやすく、横滑りによる抗力増加も考えられる。
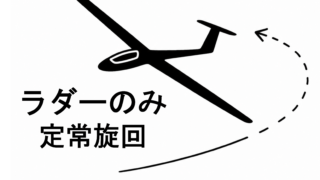
また、定常的につり合える旋回状態が存在しても、ラダーを入力した瞬間にそのバンク角へ移るわけではない。
実際の風下旋回では、舵角限界内で定常的に得られるバンク角と旋回率に加えて、必要なバンク角へ到達するまでの横転性能も影響する。

ここら辺の細かいところまでモデル化しようとすると、数式が複雑になりすぎて何が何だか分からなくなるので、細かいところまで気になる人は、6自由度シミュレーターでも回してみればいいんじゃないだろうか

おわりに
鳥コン滑空機における風下旋回について説明した。
一様な横風中で、横風を受けた状態から風下へ向きを変えると、風下方向の対気速度成分が増加するため、風は機体へ正の仕事を行う。
鳥コン滑空機で重要なのは、この風から受け取るエネルギーだけではなく、旋回に必要な抗力損失、旋回中の回り道、風による移流、旋回後に残る対気エネルギーを合わせた最終着水点である。
今回の条件では、横風比が \(U/V_a=0.1\) 程度のとき、バンク角によって直進と風下旋回の優劣が入れ替わり、横風比が \(U/V_a=0.2\) 程度になると、どんなバンク角でも風下旋回側が直進側より有利になる。
したがって、
- 横風が比較的弱いときは、無理に90°旋回を完了させることにこだわらず、浅いバンクで風下へ流されながら緩やかに進路を変える
- ある程度以上横風が強いときは、旋回性能をフルに生かしてできるだけ早く風下への旋回し、風下滑空の時間を長くとる
というフライトが望ましいということがわかる。
実際の鳥コン滑空機では、ラダーのみの slip turn、ロールイン・ロールアウト、操舵抗力、地面効果、風速勾配、フレアなどが加わるため、正確な横風の閾値を出すのは難しいが、何かしらの参考にはなるんじゃないだろうか。
↓関連記事
コメント