航空機が風からエネルギーを得る仕組みを考える。
そのための基礎として、対地エネルギーと対気エネルギーの二つの基準を説明する。
はじめに
本記事では、航空機が風からエネルギーを得る仕組みを考えるための基礎として、対地エネルギーと対気エネルギーの二つの基準を説明する。
一般に、力学的エネルギーを考えるときは、対地速度を用いて、ある慣性座標系から見た運動エネルギーと位置エネルギーの和を「力学的エネルギー」として定義する。
本記事ではこれを対地エネルギーと呼ぶ。
一方で、風の中を飛ぶ航空機では、周囲の空気に対する相対速度(=対気速度)を用いた運動エネルギーと位置エネルギーの和を考えると都合がいい。
本記事ではこれを対気エネルギーとして定義する。
実際、ダイナミックソアリングの研究でも、対気速度を用いたエネルギー量が用いられている。
本記事では、まず二つのエネルギーを定義し、その時間変化率および2つのエネルギー間の関係について説明する。
ここで得た一般式を、後続の記事で、上昇風・風速の急変、一様風中の旋回、強風帯と弱風帯を用いるダイナミックソアリング、水面付近の連続的な風速勾配を用いたダイナミックソアリング へ応用していく。
本記事では、次の仮定を置く。
- 航空機は質点
- 機体質量 \(m\) は一定
- 重力加速度 \(g\) は一定
- 推力を使用しない無動力飛行
- 機体軸周りの回転運動エネルギー、構造の弾性エネルギーは無視
それではいってみよう
速度とエネルギーの定義
まずは、全ての議論の基本になるもろもろの定義から行う。
座標系
地面固定座標系において、風下方向を \(+x\) 、鉛直上向きを \(+z\) 、これらに対する右ねじの向きを \(+y\) とし、その単位ベクトルを \(\mathbf e_x\) 、 \(\mathbf e_y\) 、 \(\mathbf e_z\) とする。
各記号を次のように定義する。
- \(\mathbf V_g\):航空機の対地速度ベクトル \(\left[V_{g,x}, V_{g,y}, V_{g,z}\right]\)
- \(\mathbf V_a\):航空機の対気速度ベクトル \(\left[V_{a,x}, V_{a,y}, V_{a,z}\right]\)
- \(\mathbf W\):風速ベクトル \(\left[W_x, W_y, W_z\right]\)
- \(V_g=|\mathbf V_g|\):対地速度ベクトルの大きさ
- \(V_a=|\mathbf V_a|\):対気速度ベクトルの大きさ
- \(h\):任意の基準面から鉛直上向きに測った高度
- \(m\):航空機の質量
- \(g\):重力加速度
高度変化率は、対地速度を用いて
\begin{align} \dot h =\mathbf V_g\cdot\mathbf e_z =V_{g,z} \end{align}
である。
対地速度、対気速度、風速の関係は、
\begin{align} \mathbf V_g &=\mathbf V_a+\mathbf W \\ \mathbf V_a &=\mathbf V_g-\mathbf W \end{align}
となる。
空気力
航空機に働く空気力を、
\begin{align} \mathbf F_A =\mathbf L +\mathbf D \end{align}
とする。
ここで、\(\mathbf L\) は揚力ベクトル、\(\mathbf D\) は抗力ベクトルである。
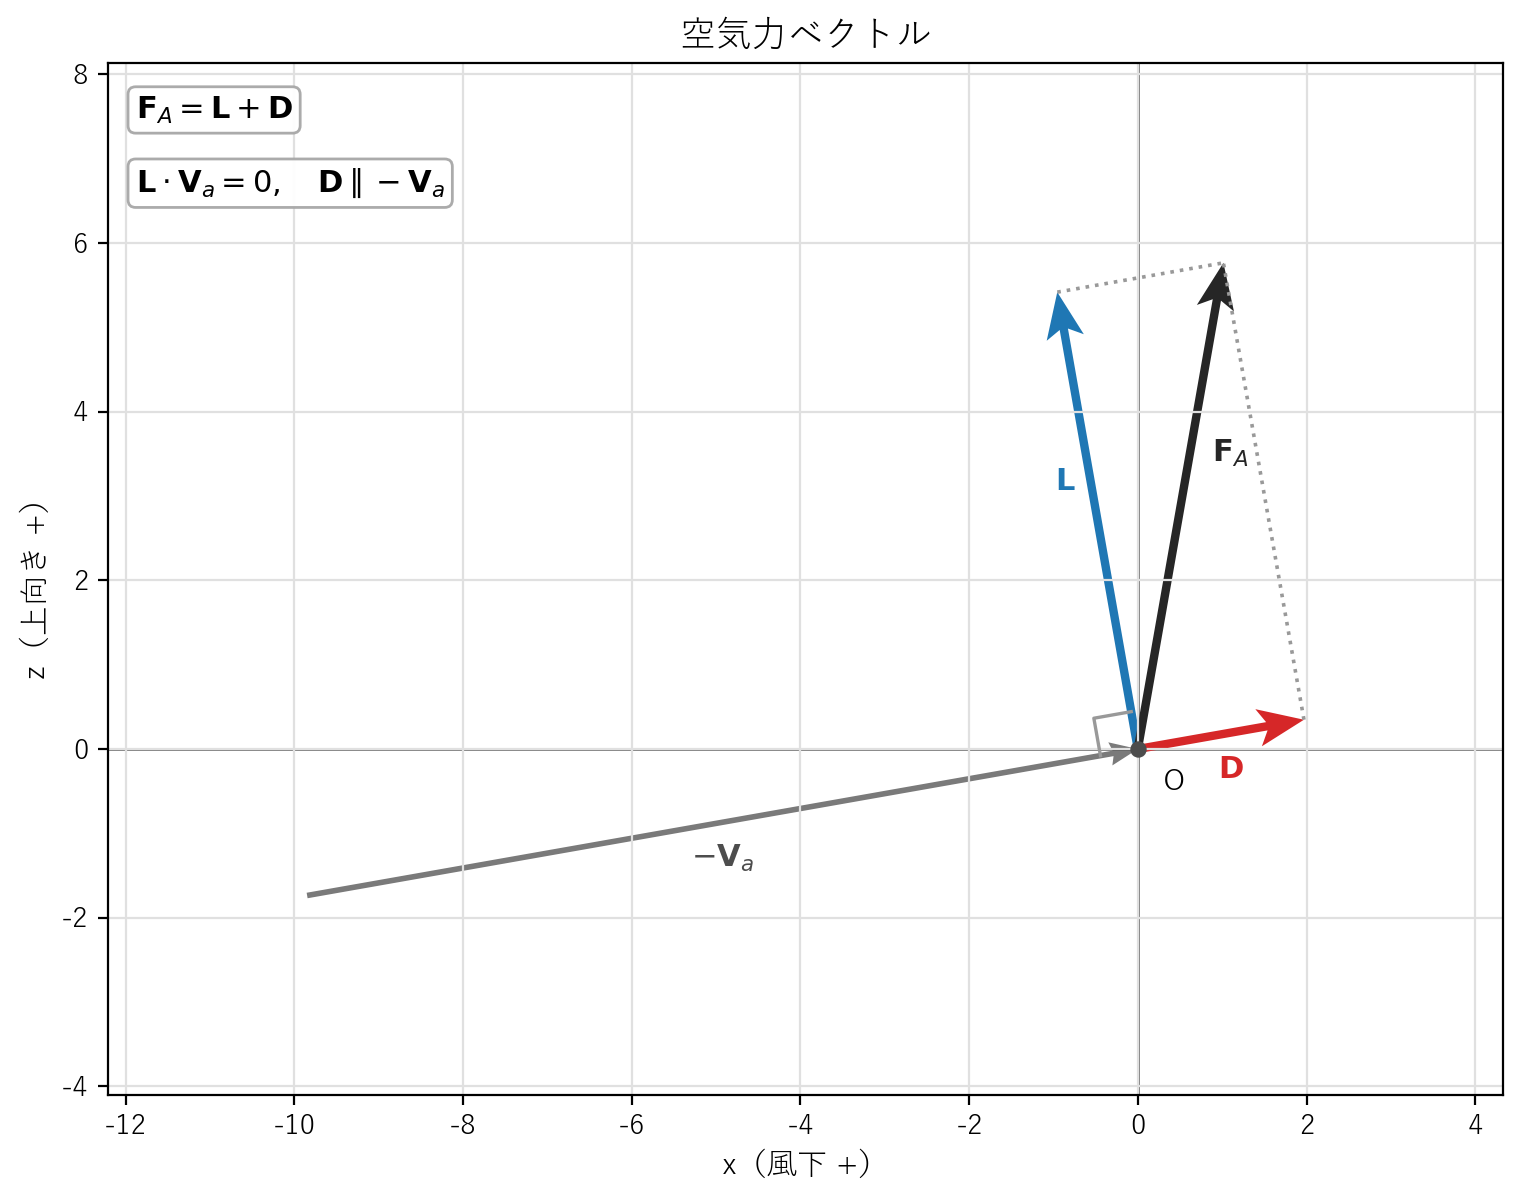
定義上、揚力は対気速度に直交し、抗力は対気速度と反対向きに働くため、
\begin{align}
\mathbf L\cdot\mathbf V_a =0 \\\\
\mathbf D =-D\frac{\mathbf V_a}{V_a}
\end{align}
である。
運動方程式
無推力飛行の運動方程式は、
\begin{align} m\dot{\mathbf V}_g =\mathbf F_A -mg\mathbf e_z \end{align}
である。
対地エネルギー
地面固定慣性座標系から見た並進運動エネルギーと位置エネルギーの和を、対地エネルギー \(E_g\) とする。
\begin{align} E_g =\frac{1}{2}mV_g^2 +mgh \end{align}
対地エネルギー高度 \(H_g\) (対地エネルギーを単位重量 \(mg\) で除し、エネルギーを等価な高度として表した量)は、
\begin{align} H_g &=\frac{E_g}{mg} =h+\frac{V_g^2}{2g} \end{align}
となる。
対気エネルギー
対気運動エネルギーと位置エネルギーの和を、対気エネルギー \(E_a\) とする。
\begin{align} E_a =\frac{1}{2}mV_a^2 +mgh \end{align}
さらに、重力加速度で除した対気エネルギー高度を、
\begin{align} H_a =\frac{E_a}{mg} =h +\frac{V_a^2}{2g} \end{align}
とする。
ちなみに、対気速度を用いたエネルギー量には決まった呼ばれ方がなく、文献によって複数の名称が用いられており、例えば "air-relative total energy" などと表現されている。
なお、対地エネルギーの式
\begin{align}
E_g =\frac{1}{2}mV_g^2 +mgh
\end{align}
に、 \(\mathbf V_g=\mathbf V_a+\mathbf W\) を代入すると、
\begin{align}
E_g &=\frac{1}{2}m \left( \mathbf V_a+\mathbf W \right) \cdot \left( \mathbf V_a+\mathbf W \right) +mgh \\ &=\frac{1}{2}mV_a^2 +mgh +m\mathbf V_a\cdot\mathbf W +\frac{1}{2}mW^2 \\ &=E_a +m\mathbf V_a\cdot\mathbf W +\frac{1}{2}mW^2
\end{align}
となる。
風からエネルギーを得る一般式
「航空機が風からエネルギーを得る」という現象は、要するに、単位時間あたりに航空機の持つエネルギーが増えているのか減っているのかということなので、これらのエネルギーを時間微分することで定式化できる。
対地エネルギーの時間変化率
まず、対地エネルギー \(E_g\) の時間変化率を求めるために、 \(E_g\) の式を時間微分する。
\begin{align} \dot E_g &=\frac{d}{dt} \left( \frac{1}{2}mV_g^2 +mgh \right) \\ &=m\mathbf V_g\cdot\dot{\mathbf V}_g +mg\dot h \end{align}
ここで、運動方程式と \(\dot h=V_{g,z}\) を用いると、
\begin{align} \dot E_g &=\mathbf V_g\cdot \left( \mathbf F_A-mg\mathbf e_z \right) +mgV_{g,z} \\ &=\mathbf F_A\cdot\mathbf V_g \end{align}
となる。
この式は、対地エネルギーの時間変化率が「空気力が対地速度に対して行う仕事率」で表されることを意味する。
さらに、上述した通り、空気力は対気速度に直行する成分として定義されているので、式を簡単にするために、
\begin{align} \mathbf V_g =\mathbf V_a +\mathbf W \end{align}
を代入すると、
\begin{align} \dot E_g &=\mathbf F_A\cdot \left( \mathbf V_a+\mathbf W \right) \\ &=\mathbf F_A\cdot\mathbf V_a +\mathbf F_A\cdot\mathbf W \\ &=-DV_a +\mathbf F_A\cdot\mathbf W \end{align}
となる。
空気力が対気基準で航空機に行う仕事率(単位時間当たりの仕事=力×速度)は、
\begin{align}
\mathbf F_A\cdot\mathbf V_a
&=\left( \mathbf L+\mathbf D \right) \cdot\mathbf V_a \\
&=\mathbf L\cdot\mathbf V_a
- \left(D\frac{\mathbf V_a}{V_a}\right) \cdot\mathbf V_a \\
&=-DV_a
\end{align}
となる(\(\mathbf L\cdot\mathbf V_a=0\)、\(\mathbf V_a\cdot\mathbf V_a=V_a^2\))。
さらに、 \(\mathbf F_A\cdot\mathbf W\) について、運動方程式
\begin{align} \mathbf F_A =m\dot{\mathbf V}_g +mg\mathbf e_z \end{align}
を用いて書き下すと、
\begin{align} \dot E_g &=-DV_a +\left( m\dot{\mathbf V}_g+mg\mathbf e_z \right) \cdot\mathbf W \\ &=-DV_a +mgW_z +m\mathbf W\cdot\dot{\mathbf V}_g \end{align}
となる。
各項の物理的な意味は以下の通り。
| 項 | 物理的意味 |
|---|---|
| \(-DV_a\) | 抗力によるエネルギー損失率 |
| \(mgW_z\) | 上昇風による位置エネルギー獲得率 |
| \(m\mathbf W\cdot\dot{\mathbf V}_g\) | 風と加速度による動的エネルギー交換率 |
第1項の \(-DV_a\) は、抗力によって航空機のエネルギーが失われていく項である。
第2項の \(mgW_z\) は、航空機の周りの空気の塊が、航空機ごと鉛直方向へ移動することで位置エネルギーを獲得する項である。
グライダーなどの上昇気流を利用する通常のソアリングは、この項によるエネルギー獲得を活用している。
第3項の \(m\mathbf W\cdot\dot{\mathbf V}_g\) は、風速ベクトルと対地加速度ベクトルの内積による動的なエネルギー交換を表す。
この項がいわゆる「ダイナミックソアリングなどで用いられている風からエネルギーをもらう項」である。
この項によって、上昇風のない一様な水平風であっても、風向成分を持つ加速度があれば、空気 ⇔ 航空機のエネルギーの移動が生じる、ということがわかる。
- 対地エネルギーの時間変化は「空気力が対地速度に対して行う仕事率」となる。
- 風速 \(\mathbf W\) を用いて分解すると、抗力による損失 \(-DV_a\) 、上昇風による位置エネルギー獲得 \(mgW_z\) 、移動する空気と機体の動的なエネルギー交換 \(m\mathbf W\cdot\dot{\mathbf V}_g\) に分けられる。
対気エネルギーの時間変化率
対気エネルギーを時間微分すると、
\begin{align} \dot E_a &=\frac{d}{dt} \left( \frac{1}{2}mV_a^2 +mgh \right) \\ &=m\mathbf V_a\cdot\dot{\mathbf V}_a +mg\dot h \\ &=m\mathbf V_a\cdot \left( \dot{\mathbf V}_g -\frac{d\mathbf W}{dt} \right) +mgV_{g,z} \end{align}
となる。
対気速度は、 \( \mathbf V_a =\mathbf V_g -\mathbf W \) であるため、その時間微分は、
\begin{align} \dot{\mathbf V}_a =\dot{\mathbf V}_g -\frac{d\mathbf W}{dt} \end{align}
となる。ここで、第2項 \(d\mathbf W/dt\) は、ある地点における風速の変化ではなく、航空機の飛行軌道に沿って航空機が遭遇する風速の全微分である。
\begin{align} \frac{d\mathbf W}{dt} =\frac{\partial\mathbf W}{\partial t} +\left( \mathbf V_g\cdot\nabla \right) \mathbf W \end{align}
右辺第1項 \(\frac{\partial\mathbf W}{\partial t}\) は風速ベクトルの時間変化、第2項 \(\left(\mathbf V_g\cdot\nabla\right)\mathbf W\) は航空機が空間的な風速分布を横切ることによる風速ベクトルの変化を表す。
\(\dot E_a\) の式に、運動方程式と、 \(V_{g,z} =V_{a,z}+W_z \) を代入すると、
\begin{align} \dot E_a &=\mathbf V_a\cdot \left( \mathbf F_A-mg\mathbf e_z \right) -m\mathbf V_a\cdot \frac{d\mathbf W}{dt} +mg \left( V_{a,z}+W_z \right) \\ &=\mathbf F_A\cdot\mathbf V_a +mgW_z -m\mathbf V_a\cdot \frac{d\mathbf W}{dt} \\ &=-DV_a +mgW_z -m\mathbf V_a\cdot \frac{d\mathbf W}{dt} \end{align}
となる。
各項の物理的な意味は以下の通り。
| 項 | 物理的意味 |
|---|---|
| \(-DV_a\) | 抗力による対気エネルギー損失率 |
| \(mgW_z\) | 上昇風による位置エネルギー獲得率 |
| \(-m\mathbf V_a\cdot(d\mathbf W/dt)\) | 突風または風速勾配による動的な対気エネルギー変化率 |
第1項の \(-DV_a\) と第2項の \(mgW_z\) は、対地エネルギーの時間変化率 \(\dot E_g\) にも同じ形で現れた項である。
一方、第3項 \(-m\mathbf V_a\cdot\frac{d\mathbf W}{dt}\) は、対気速度ベクトルと風速ベクトルの時間変化との内積によって表される。
この項がいわゆる「ダイナミックソアリングなどで用いられている風からエネルギーをもらう項」であるが、対気エネルギー基準で見ると、風速が時間的に変化する突風や、航空機が空間的な風速勾配を横切る場合に、対気エネルギーが増減することがわかる。
- 対気エネルギー基準で見ると、航空機が飛行中に遭遇する風速の時間的・空間的な変化が、その時間変化率に直接現れる。
有限時間変化
ここまで、対地エネルギーと対気エネルギーの時間変化率をそれぞれ導いた。
次に、航空機が、ある有限時間 \(t_1\) から \(t_2\) の間に、状態1 から 状態2 に変化した場合を考える。
\begin{aligned} \mathbf W_1 &\rightarrow \mathbf W_2 \\ \mathbf V_{a,1} &\rightarrow \mathbf V_{a,2} \\ h_1 &\rightarrow h_2 \end{aligned}
ここで対気エネルギーの有限時間変化は
\begin{aligned} \Delta E_a &= E_{a,2}-E_{a,1} \\ &= \frac12m \left( V_{a,2}^2-V_{a,1}^2 \right) + mg(h_2-h_1) \end{aligned}
である。
対地エネルギーの有限時間変化は
\begin{aligned} \Delta E_g &= E_{g,2}-E_{g,1} \\ &= \frac12m \left| \mathbf V_{a,2}+\mathbf W_2 \right|^2 - \frac12m \left| \mathbf V_{a,1}+\mathbf W_1 \right|^2 +mg(h_2-h_1) \\ &= \frac12m \left( V_{a,2}^2-V_{a,1}^2 \right) +mg(h_2-h_1) +m \left( \mathbf V_{a,2}\cdot\mathbf W_2 - \mathbf V_{a,1}\cdot\mathbf W_1 \right) +\frac12m \left( W_2^2-W_1^2 \right) \\
&= \Delta E_a +m \left( \mathbf V_{a,2}\cdot\mathbf W_2 - \mathbf V_{a,1}\cdot\mathbf W_1 \right) +\frac12m \left( W_2^2-W_1^2 \right). \end{aligned}
である
一様・定常風の場合
一様・定常風では、状態1と状態2で風速ベクトルは変化しないため、
\begin{aligned} \mathbf W_1 = \mathbf W_2 = \mathbf W \end{aligned}
である。
したがって、\( W_1^2 = W_2^2 = W^2 \) であり、
\begin{aligned}
\Delta E_g
&= \Delta E_a +m \left( \mathbf V_{a,2}\cdot\mathbf W_2 -\mathbf V_{a,1}\cdot\mathbf W_1 \right) +\frac12m \left( W_2^2-W_1^2 \right) \\
&= \Delta E_a +m \left( \mathbf V_{a,2}\cdot\mathbf W -\mathbf V_{a,1}\cdot\mathbf W \right) \\
&= \Delta E_a +m\mathbf W\cdot \left( \mathbf V_{a,2} -\mathbf V_{a,1} \right)
\end{aligned}
となる。
一様・定常水平風の場合
さらに、風が一様・定常な水平方向のみの成分を持つ場合には、
\begin{aligned}
W_z=0, \qquad \frac{d\mathbf W}{dt} = \mathbf 0 \end{aligned}
である。
対気エネルギーの時間変化率
\begin{aligned} \dot E_a = -DV_a +mgW_z -m\mathbf V_a\cdot \frac{d\mathbf W}{dt} \end{aligned}
へこれらを代入すると、
\begin{aligned} \dot E_a = -DV_a \end{aligned}
となる。
これを \(t_1\) から \(t_2\) まで積分すると、
\begin{aligned}
\Delta E_a &= -\int_{t_1}^{t_2} DV_a\,dt
\end{aligned}
となる。
したがって、\(\Delta E_g\) は
\begin{aligned}
\Delta E_g
&= \Delta E_a +m\mathbf W\cdot \left( \mathbf V_{a,2} -\mathbf V_{a,1} \right) \\
&= -\int_{t_1}^{t_2} DV_a\,dt + m\mathbf W\cdot \left( \mathbf V_{a,2} -\mathbf V_{a,1} \right)
\end{aligned}
となる。
この式は、一様・定常水平風中における対地エネルギーの有限時間変化が、抗力によるエネルギー損失と、風の中で対気速度ベクトルが変化することによるエネルギー交換の和で表されることを示している。
おわりに
本記事では、地面固定慣性座標系から見た対地エネルギーと、局所的な対気速度を用いる対気エネルギーを定義し、それぞれの時間変化率を導いた。
\begin{align}
\dot E_g &=-DV_a +mgW_z +m\mathbf W\cdot\dot{\mathbf V}_g \\\\
\dot E_a &=-DV_a +mgW_z -m\mathbf V_a\cdot \frac{d\mathbf W}{dt}
\end{align}
対地エネルギーでは、風とのエネルギー交換は、風の中での加速度運動に伴う \(m\mathbf W\cdot\dot{\mathbf V}_g\) として表され、対気エネルギーでは、航空機が遭遇する風速変化 \(-m\mathbf V_a\cdot\frac{d\mathbf W}{dt}\) として現れる。
なお、一様な水平風の中を等速直線運動している場合は、
\begin{align}
W_z&=0, \\
\dot{\mathbf V}_g&=\mathbf 0, \\
\frac{d\mathbf W}{dt}&=\mathbf 0
\end{align}
であり、風に由来する追加のエネルギー獲得項は0となる。
次の記事では、この二つの一般式を一様な上昇風と、非常に短い時間で生じる水平風速の変化へ適用し、具体的なエネルギー移動を考える。


コメント